


Master2 · 2026–2027
Recherche de ressources en environnement contraint
Le comportement collectif animal exploite les propriétés émergentes de la dynamique d'un groupe pour résoudre des tâches qu'un individu isolé ne saurait accomplir. Par exemple les fourmis franchissent des ravins de plusieurs fois leur taille ou se coordonnent entre dizaines d'individus pour déplacer des objets lourds, les bancs de poissons ont 'mille yeux' pour percevoir et réagir en une fraction de seconde, les termites construisent de gigantesques mégalopoles. Les facteurs minimaux permettant l'apparition d'une telle "intelligence collective" au sein d'un groupe restent largement inexplorés, malgré des liens applicatifs forts avec l'algorithmique décentralisée (chaînes logistiques, répartition des calculs sur cluster, etc.).
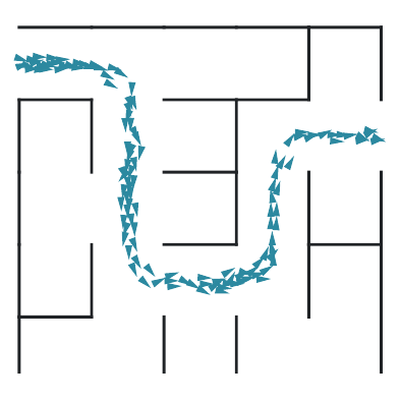
En nous intéressant aux tâches de navigation en environnement contraint, nous avons récemment montré qu'un ensemble d'agents capables de percevoir uniquement la densité et l'orientation des proches voisins (perception locale) peut résoudre de manière optimale une tâche aussi difficile que la résolution des labyrinthes de n'importe quelle taille, alors même qu'ils n'utilisent ni mémoire (ou état interne), ni communication, ni marquage de l'environnement (preprint).
Une étude préliminaire a montré qu'une modification mineure du modèle permet en plus aux agents de rechercher et ramener au nid des ressources, constituant ainsi un modèle minimal de foraging en environnement ultra-contraint. L'objet de ce stage est d'établir la robustesse de ce nouveau modèle en explorant numériquement diverses situations (par ex. : ressources concentrées vs distribuées) et d'en déterminer l'optimalité.